
No products match the selected filters.
Compare all Robot selection guide Choose by platform type, configuration, payload, development path, and sales region. Non-standard robots require a quote.
Compare robot platforms
The robot listings are non-standard products. Use this table for technical fit, then confirm configuration, accessories, region, price, and delivery with Direct Drive Tech.
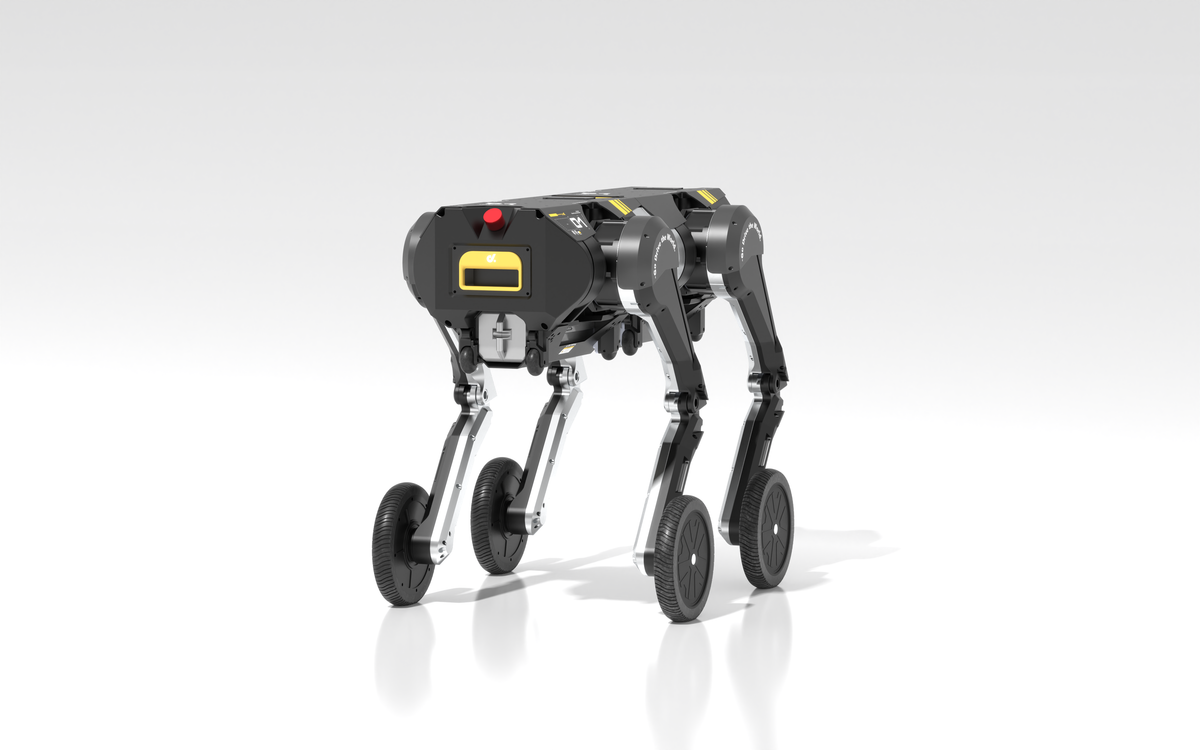
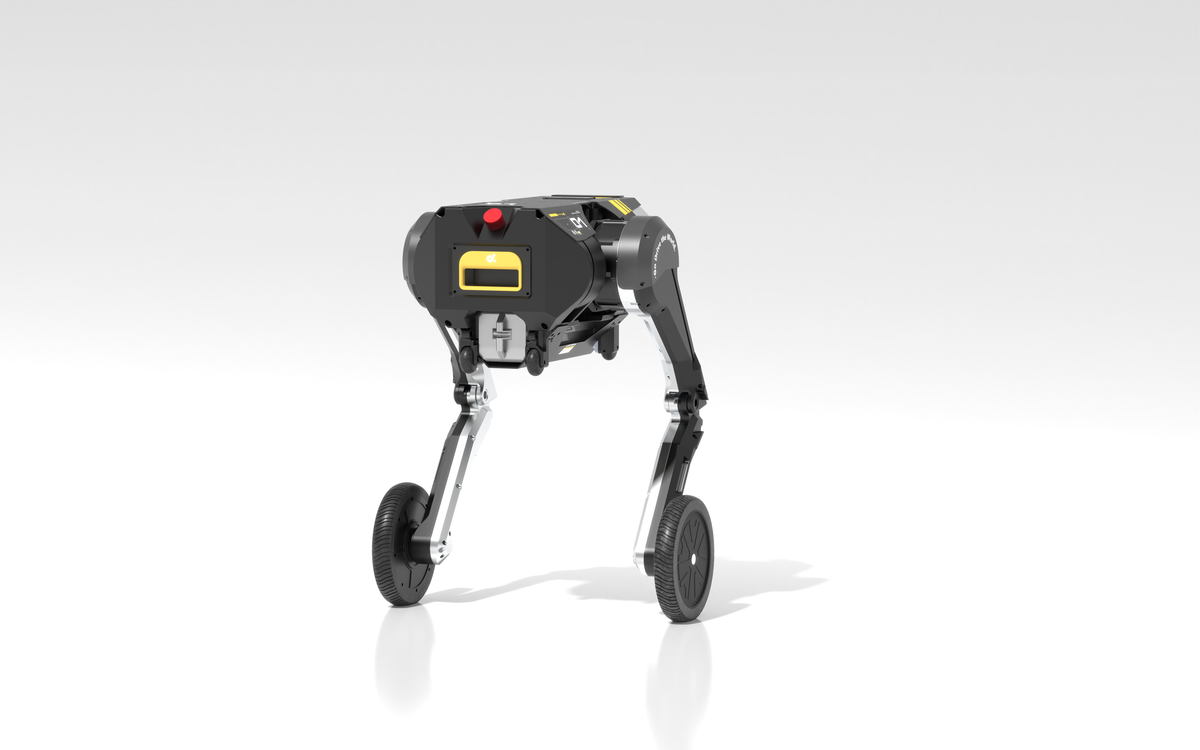
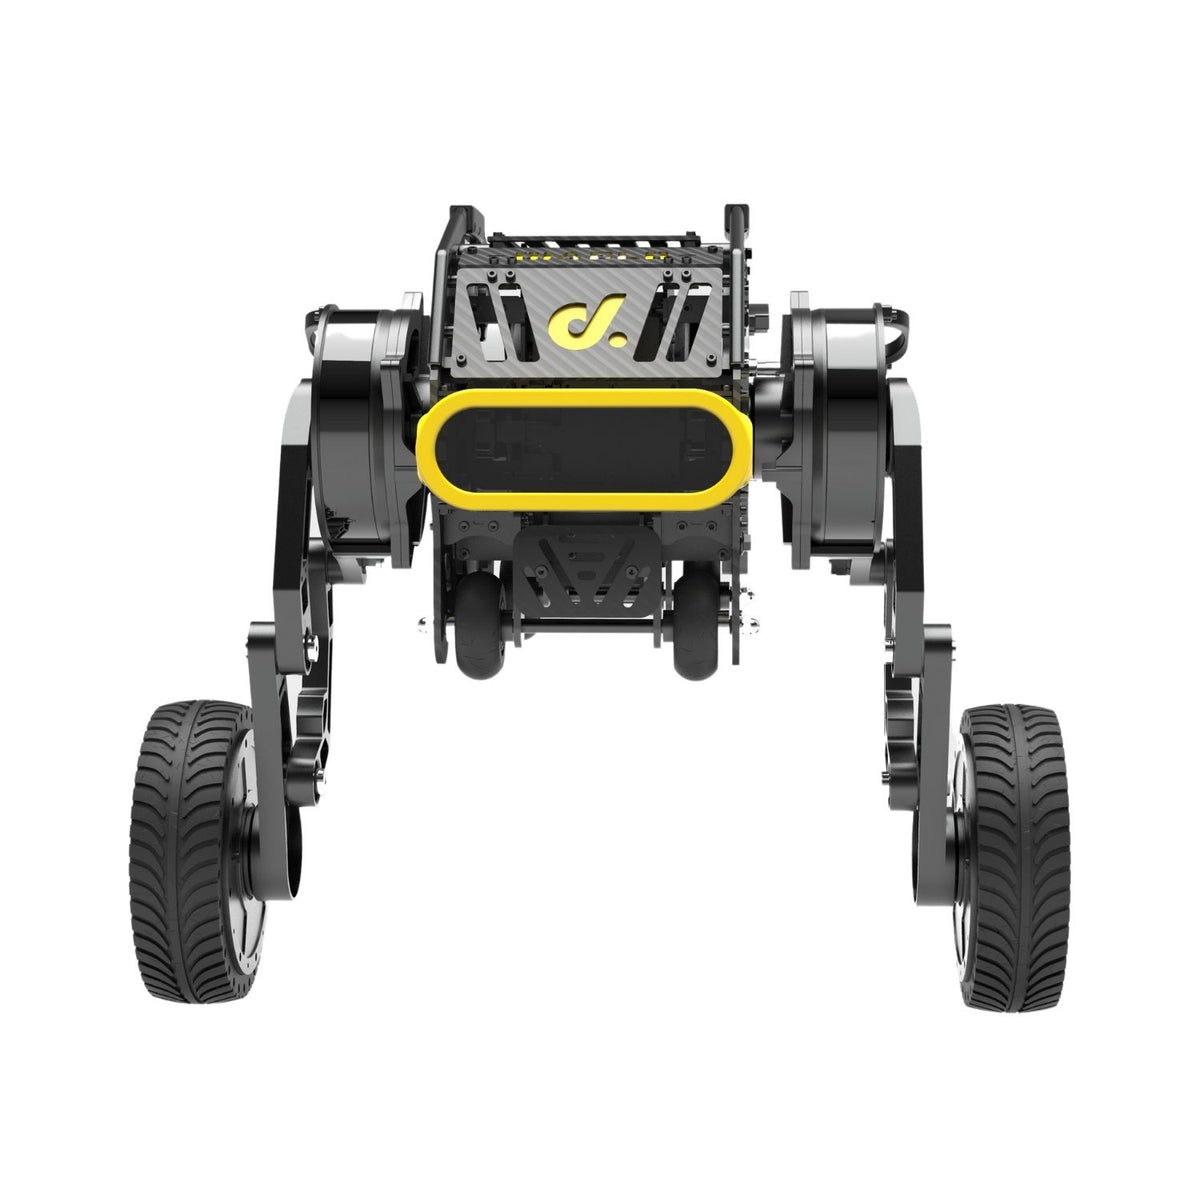
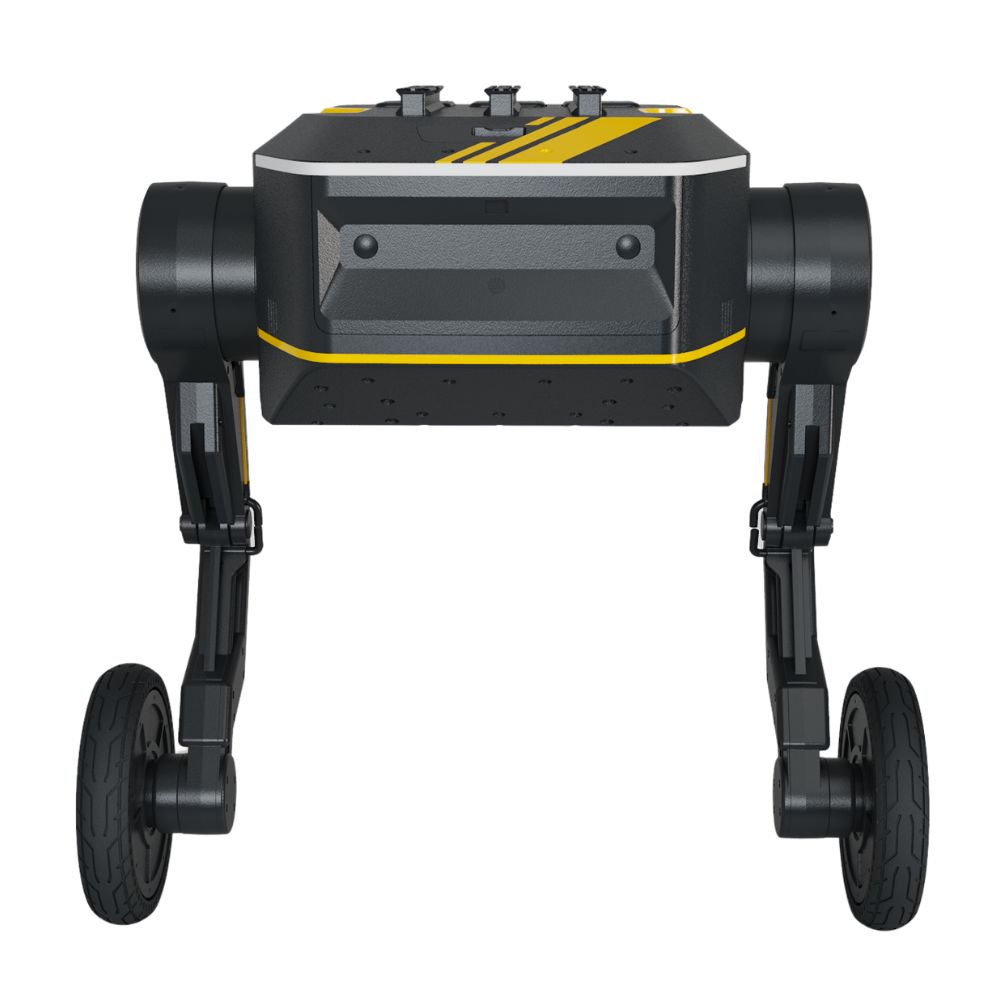
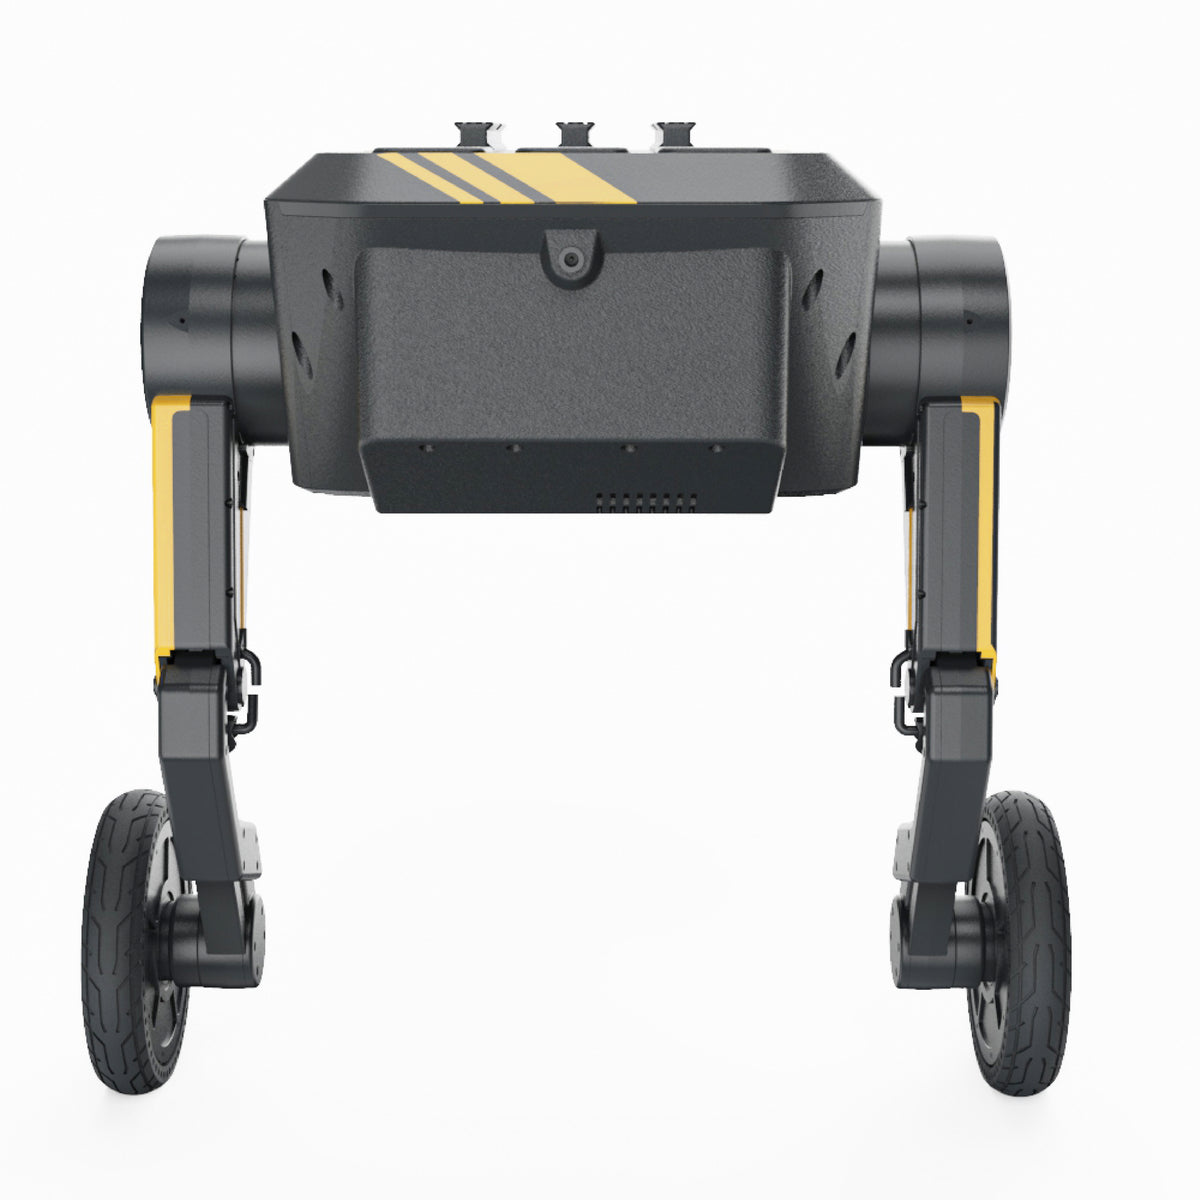
| Compare by | 01Diablo Request a quote | 02TITA Request a quote | 03D1 Europe Request a quote | 04D1 Except Europe Request a quote |
|---|---|---|---|---|
| Platform type | Self-balancing wheeled-leg robot | 8-DoF wheeled bipedal robot | Modular multi-locomotion robot | Modular multi-locomotion robot |
| Weight | 22.9 kg | 24.1 kg without battery | 24.3 kg bipedal; 48.5 kg quadrupedal, excluding coupling mechanism | 24.3 kg bipedal; 48.5 kg quadrupedal, excluding coupling mechanism |
| Max speed | 2 m/s | 3 m/s; up to 5 m/s by API unlock | 2 m/s bipedal; 3.2 m/s quadrupedal | 2 m/s bipedal; 3.2 m/s quadrupedal |
| Payload | 4 kg standing; 80 kg prone | 10 kg moving payload | Standing: 30 kg bipedal / 80 kg quadrupedal; prone: 50 kg bipedal / more than 100 kg quadrupedal | Standing: 30 kg bipedal / 80 kg quadrupedal; prone: 50 kg bipedal / more than 100 kg quadrupedal |
| Obstacle or jump | About 8 cm without load | 20 cm forward jump; 30 cm vertical jump | 70 cm maximum obstacle; 50 cm recommended operating obstacle | 70 cm maximum obstacle; 50 cm recommended operating obstacle |
| Development path | Open SDK; LiDAR, GPS, anti-collision, and TOWER expansion | ROS 2, SDK/API, TITA Bridge, TITA Tower, and hot-swappable batteries | Ubuntu 22.04, ROS 2, and modular sensor or arm expansion | Ubuntu 22.04, ROS 2, and modular sensor or arm expansion |
| Best fit | Education, demonstrations, delivery research, and self-balancing motion projects | Inspection, mapping, patrol, filming, education, and secondary development | European research, inspection, delivery, rescue, and field robotics | Non-European research, inspection, delivery, rescue, and field robotics |
| Sales region | Confirm with Direct Drive Tech | Confirm with Direct Drive Tech | Europe only | Except Europe |
D1 payload values are posture-specific ratings, not moving-payload ratings. Confirm the supplied platforms and coupling mechanism for Single or Double options. Sources: D1 official development manual, V2.3 specification table (Chinese), TITA specifications, and the linked product listings. Discuss configuration and quotation.
FAQ
Wheeled robot platform questions
Short answers for teams comparing D1, TITA, and DIABLO before a research, education, inspection, or secondary development purchase.
Which Direct Drive Tech robot should I choose for research or education?
DIABLO fits balance and wheeled-leg mobility experiments, TITA fits ROS 2 mobile research, inspection, mapping, and data collection, and D1 fits embodied AI teams that need a modular platform with multiple locomotion configurations.
What applications do the robot platforms support?
The robot platforms support research, education, inspection, mapping, security patrol, delivery, emergency rescue, and photography or filming workflows depending on model, accessory setup, and sales region.
Do the robot platforms support secondary development?
Yes. TITA and DIABLO provide development resources, controller guidance, and documentation, while D1 is positioned for modular embodied AI hardware and software research.
How should I compare D1, TITA, and DIABLO before ordering?
Compare payload, maximum speed, obstacle or jump capability, regional availability, modular expansion notes, SDK and documentation needs, and whether the project requires a complete robot or a development platform.